CCD焊锡机是把视觉定位与激光热源组合起来的精密锡焊设备:CCD 相机先识别板面 Mark 点或焊盘轮廓,算出焊点实际坐标与示教坐标的偏差,把补偿量发给运动轴和…
CCD焊锡机是把视觉定位与激光热源组合起来的精密锡焊设备:CCD 相机先识别板面 Mark 点或焊盘轮廓,算出焊点实际坐标与示教坐标的偏差,把补偿量发给运动轴和出光位置,再由激光对锡球、锡膏或锡丝局部加热完成润湿。它正面回应的问题就是“焊点太小、间距太密、定位对不准”——当焊盘直径小于 0.6 mm、相邻焊点中心距小于 0.8 mm,或拼板来料存在 ±0.1 mm 以上偏移时,纯治具定位的误差会直接变成偏焊、连锡和虚焊,改用视觉找点后再出光,批量一致性才有保障。
CCD 视觉在焊锡工序里补偿了哪些误差?
视觉不是用来“拍照留档”的,它的价值在于把三类误差吃掉:
- 来料与拼板偏差:PCB 涨缩、贴装偏移、治具磨损带来的整体位移,由 Mark 点识别后整体补偿,重复定位精度一般可做到 ±0.01~0.02 mm。
- 单点位置差异:同一板上不同焊点相对位置不一致时,逐点识别焊盘或器件引脚轮廓再单独修正,避免“一个 Mark 点管全板”带来的累积误差。
- 热漂移:连续出光后镜头支架与治具受热伸长,表现为上午调好的程序下午开始偏焊,需要用定期回检 Mark 点或闭环补偿来抑制。
识别速度上,单点灰度匹配通常 30~120 ms,配合飞行拍照可做到不拖节拍;但如果焊点附近有同色丝印或大面积铜箔,务必改用轮廓+特征点组合识别,否则误判率会明显上升。
激光焊锡的参数区间怎么定?
视觉负责“打准”,参数负责“焊透”。以常见的无铅锡球/锡膏焊点为例,参考区间如下,具体数值需按焊点热容实测标定:
| 参数项 | 参考区间 | 调整依据 |
|---|---|---|
| 激光输出功率 | 10~60 W(半导体/光纤光源) | 焊点热容、接地层散热面积 |
| 光斑直径 | 0.3~2.0 mm | 焊盘尺寸,光斑宜略大于焊盘 |
| 单点加热时间 | 0.3~3 s | 锡球直径>0.6 mm 时适当延长 |
| 峰值温度 | SAC305 约 235~255 ℃ | 高于熔点 217 ℃ 约 20~35 ℃ |
| 升温速率 | 100~200 ℃/s | 过快易飞溅,过慢热影响区扩大 |
| 视觉定位精度 | ±0.01~0.03 mm | 与镜头分辨率、标定质量相关 |
| 氮气流量 | 5~15 L/min | 抑制氧化、改善润湿铺展 |
ULiLASER(由力)的激光焊锡模组在控制系统里把温度闭环与视觉坐标绑定,同一程序内不同焊点可调用不同功率曲线,减少“一刀切”参数造成的局部过热。
哪些产线优先考虑上 CCD 焊锡机?
判断标准可以简化成三条:焊点中心距是否小于 1.0 mm;单板焊点数量是否大于 30 点且要求一致性;来料位置偏差是否无法靠治具压紧消除。满足其中两条,视觉定位带来的收益就比较明显。
- 汽车电子:ECU 板上的连接器引脚、压力/温度传感器引线、线束端子焊点,多为小间距多点数,且对虚焊零容忍。
- 半导体封装:引线框架引脚、传感器器件外引线、模组内部细导线焊点,热影响区必须收窄。
- 光通信模块:FPC 与 PCB 连接焊点、TO 封装引脚,焊点密集且靠近热敏器件。
- 医疗电子与消费电子:内窥镜模组细线、摄像头模组、微型连接器,焊盘小、人工烙铁难稳定。
焊点偏位、锡球不润湿时怎么排查?
现象一:整板焊点朝同一方向偏移。先停机回检 Mark 点识别画面,看十字线与实际标记是否重合;再核对标定板是否被碰撞移位;若只有连续生产两小时后才偏,属于热漂移,缩短回检间隔或加入中途自动重标定。
现象二:个别焊点偏移但整体正常。多为该点模板图片与实物不符,重新框选识别区域,避开丝印与过孔阴影;同时确认光源亮度未衰减。
现象三:锡球熔化后缩成球、不铺展。按顺序排查:氮气流量是否偏低→焊盘是否有氧化或脏污→峰值温度是否不足→升温速率是否过快导致助焊剂提前挥发。逐项单独调整,勿同时改多个参数。
现象四:焊点发黑、周边有焦痕。峰值温度偏高或加热时间过长,先把功率下调 10%,仍发黑则缩短加热时间并提高氮气流量。
验收时要盯住哪几个指标?
- 连续打 100 个相同焊点,用影像仪测偏移量,统计较大偏差是否在 ±0.05 mm 以内。
- 实测温度曲线:热电偶贴焊盘,确认峰值温度与超过熔点的时间(一般 1~3 s)符合设定。
- X-ray 抽检焊点空洞率,通常控制在 10% 以内并记录批次。
- 视觉误报率:连续运行 200 板,统计误识别与漏识别次数。
- 节拍复核:含拍照、出光、复位在内的单点循环时间是否满足产能。
常见问题
问:CCD焊锡机一定要配激光热源吗?
答:不是必须。视觉定位也可以配烙铁或热风,但烙铁头接触会带来机械应力和磨损,热风扩散难控制。焊点小、热敏器件近、要求非接触加热时,激光配合视觉是较优组合。
问:视觉识别不稳定,总是抓不到 Mark 点怎么办?
答:先清洁镜头与光源罩,再检查 Mark 点与基材对比度是否足够;对比度偏低时改用同轴光或更换识别特征(改用焊盘边角、器件轮廓)。仍不稳定则降低识别阈值并扩大搜索区域,但需同步复核误判风险。
问:换线时需要重新示教全部焊点吗?
答:不需要。可将程序按“基板模板+焊点组”存放,新程序直接调用模板,仅调整焊点阵列坐标与功率曲线,常规换线可在 20~40 分钟内完成。
问:锡球、锡膏、锡丝三种填料怎么选?
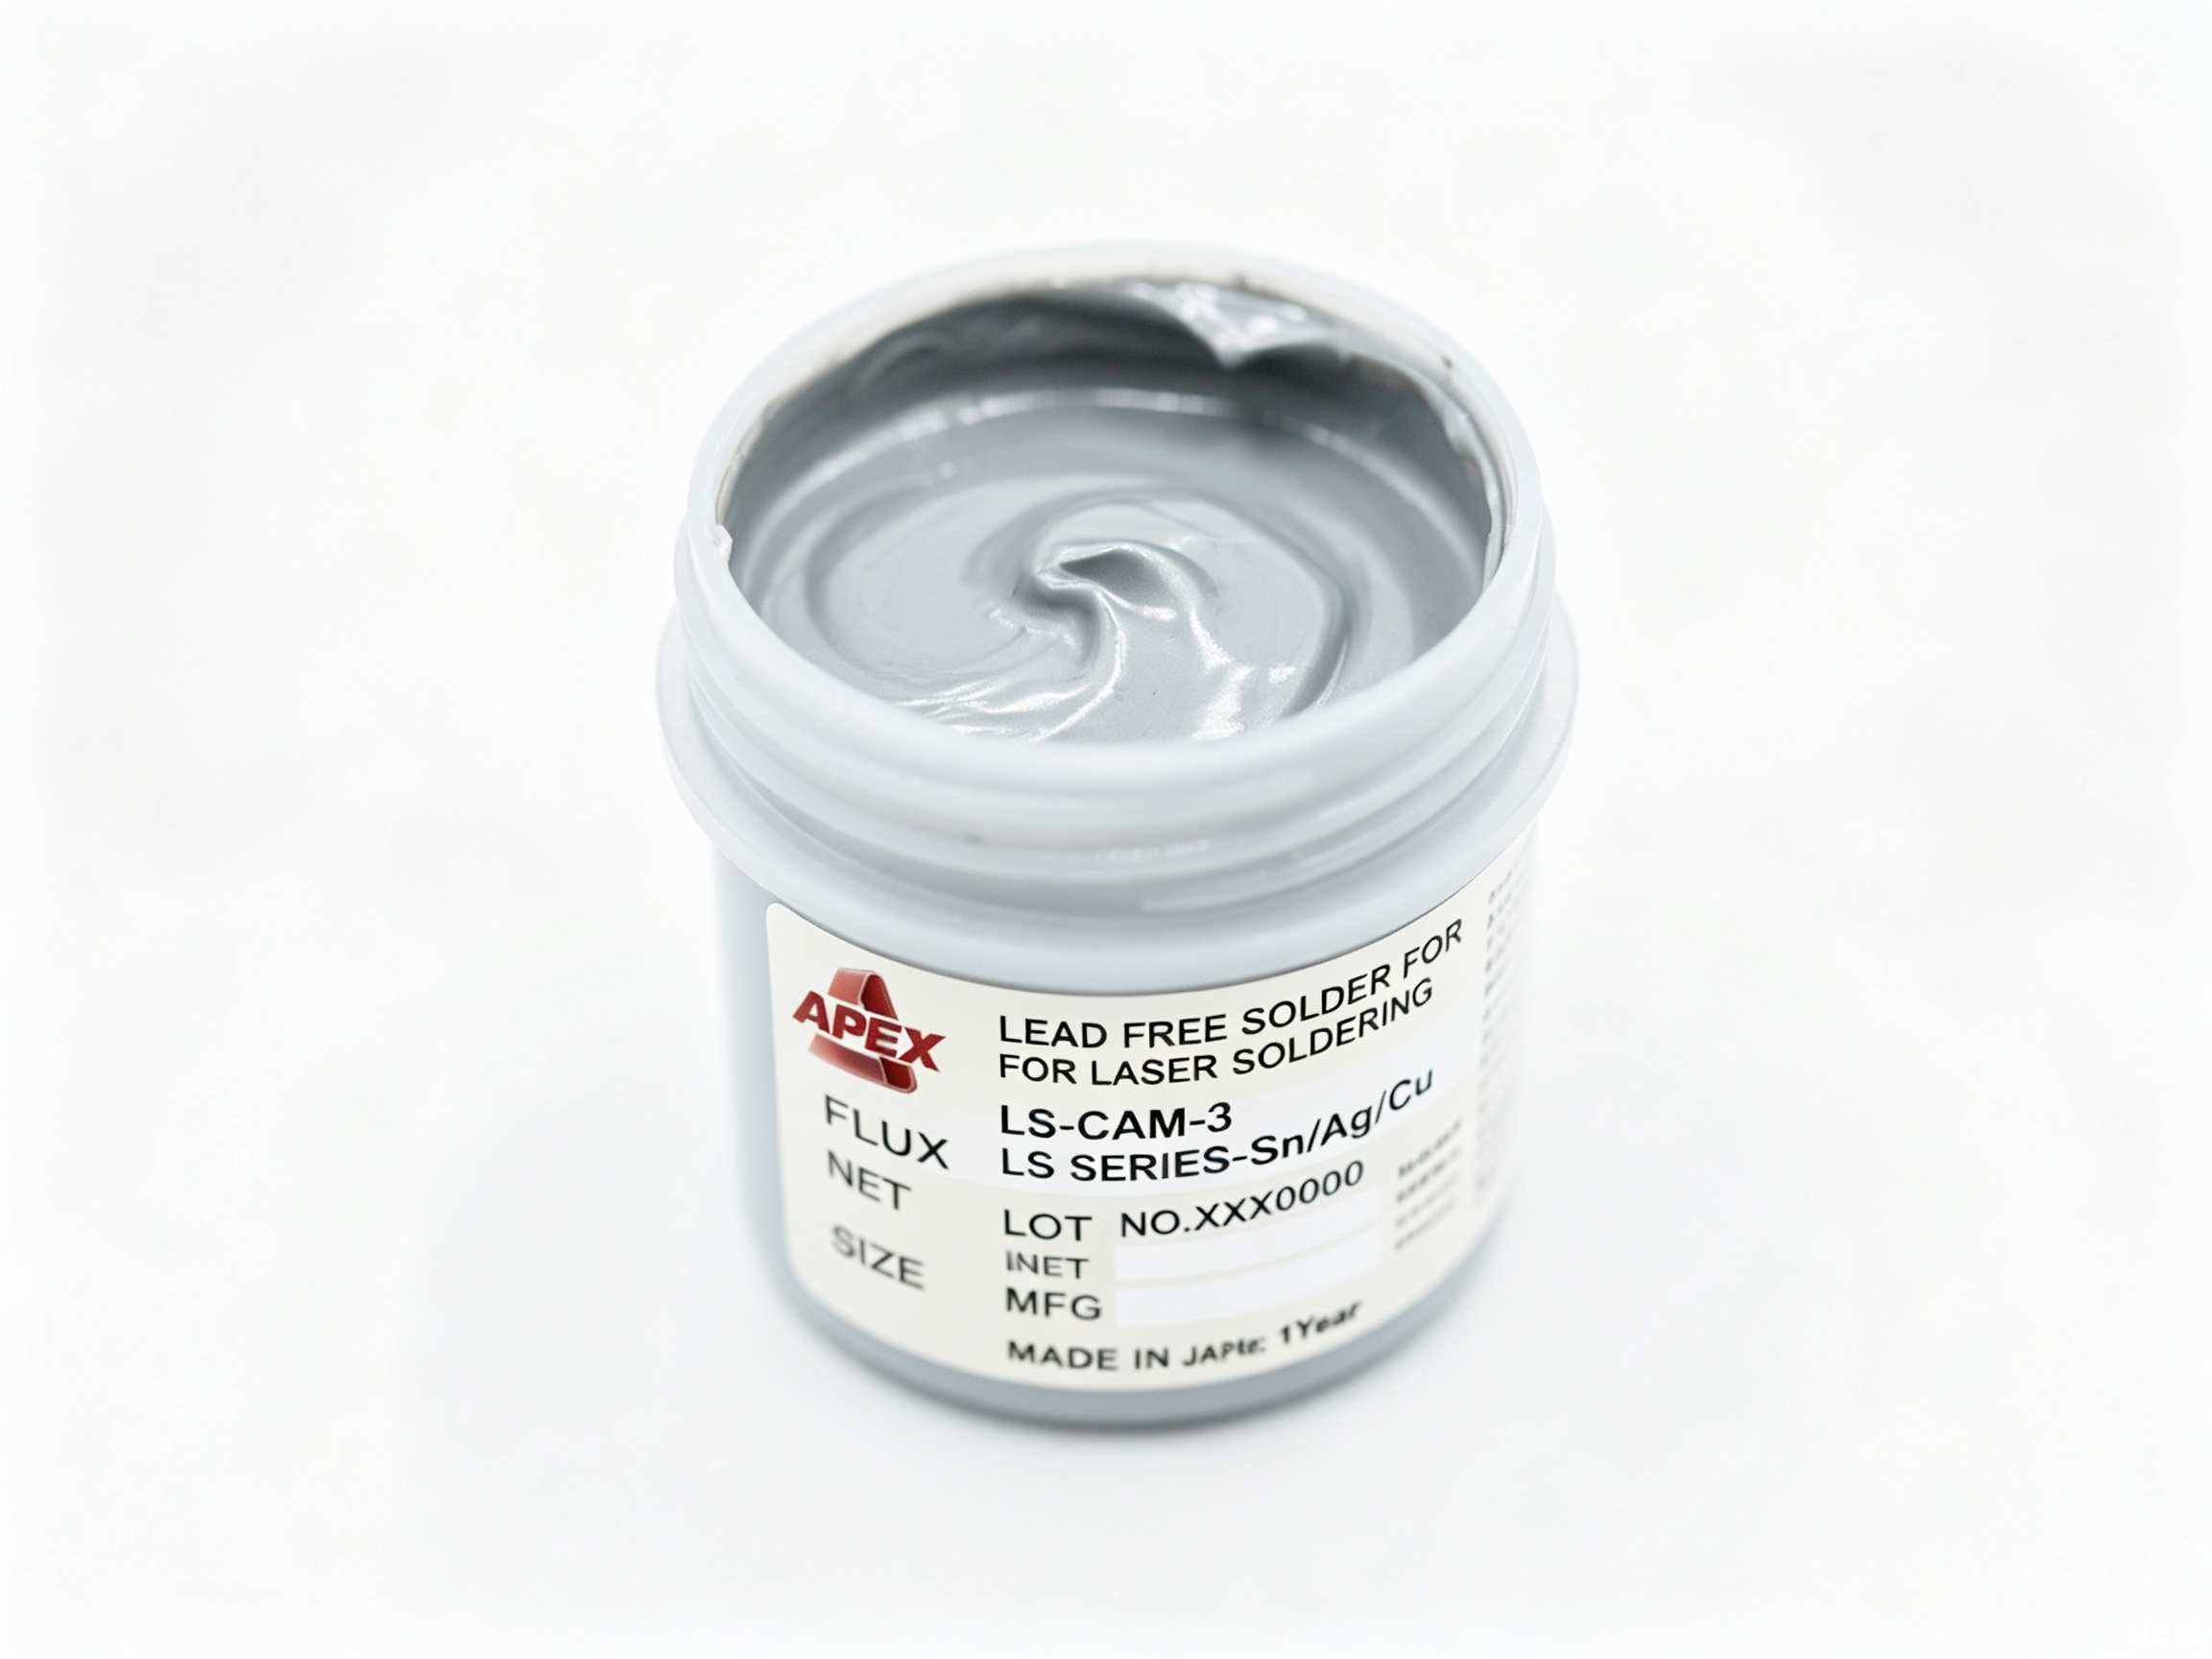
答:焊点直径 0.3~0.8 mm、要求单点定量时用锡球;焊盘形状不规则或需连焊时用锡膏点涂;通孔、端子、大焊点用锡丝送进更经济。视觉定位对三种填料都适用,区别在于送料机构的定位基准不同。
如果你正在为某块具体板子选型,把焊点尺寸、中心距、单板点数和节拍要求发过来,我们按实际工况帮你核算激光功率与视觉配置。